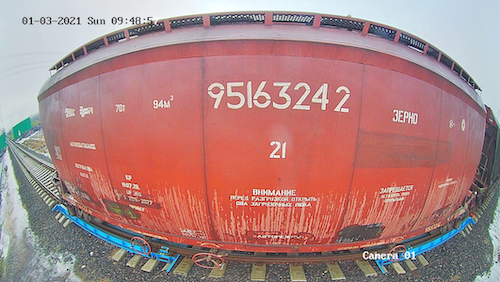
Камера снимает проезжающий состав сбоку и строит его непрерывную развёртку, а нейросеть читает номера вагонов. Распознанный номер автоматически привязывается к записи взвешивания в базе данных — оператору остаётся только подтвердить результат.
Разработка ведётся нашей командой: алгоритм развёртки, оценка скорости состава и распознавание номеров — собственный код, а не покупной модуль.
Камера стоит неподвижно. Из каждого кадра берётся одна тонкая вертикальная полоска по центру — полоски приклеиваются друг к другу, и получается длинная панорама всего состава, как будто по нему провели сканером.
Видео читается покадрово.
Собственный алгоритм определяет скорость движения состава.
Дробный сдвиг накапливается в целые пиксели: быстрее едет — шире полоска, стоит — полоска не берётся, панорама не растягивается.
Полоски копятся и склеиваются в одно изображение; параллельно пишется лог скорости для разбора проезда.
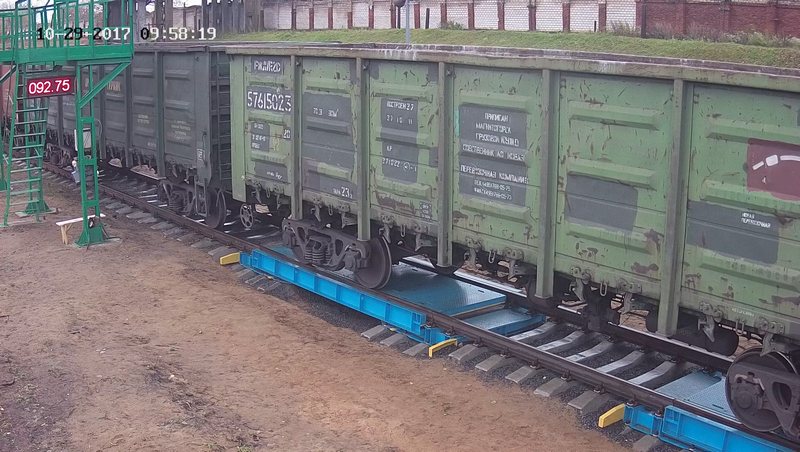
Камера снимает проезжающий тепловоз и вагоны сбоку — ниже запись одного прохода с одного из объектов.
Так выглядит готовая панорама одного прохода: потяните ползунок внизу изображения, чтобы прокрутить состав от начала до конца.
Реальный кадр с одного из наших объектов — тепловоз и вагоны состава одной непрерывной лентой.
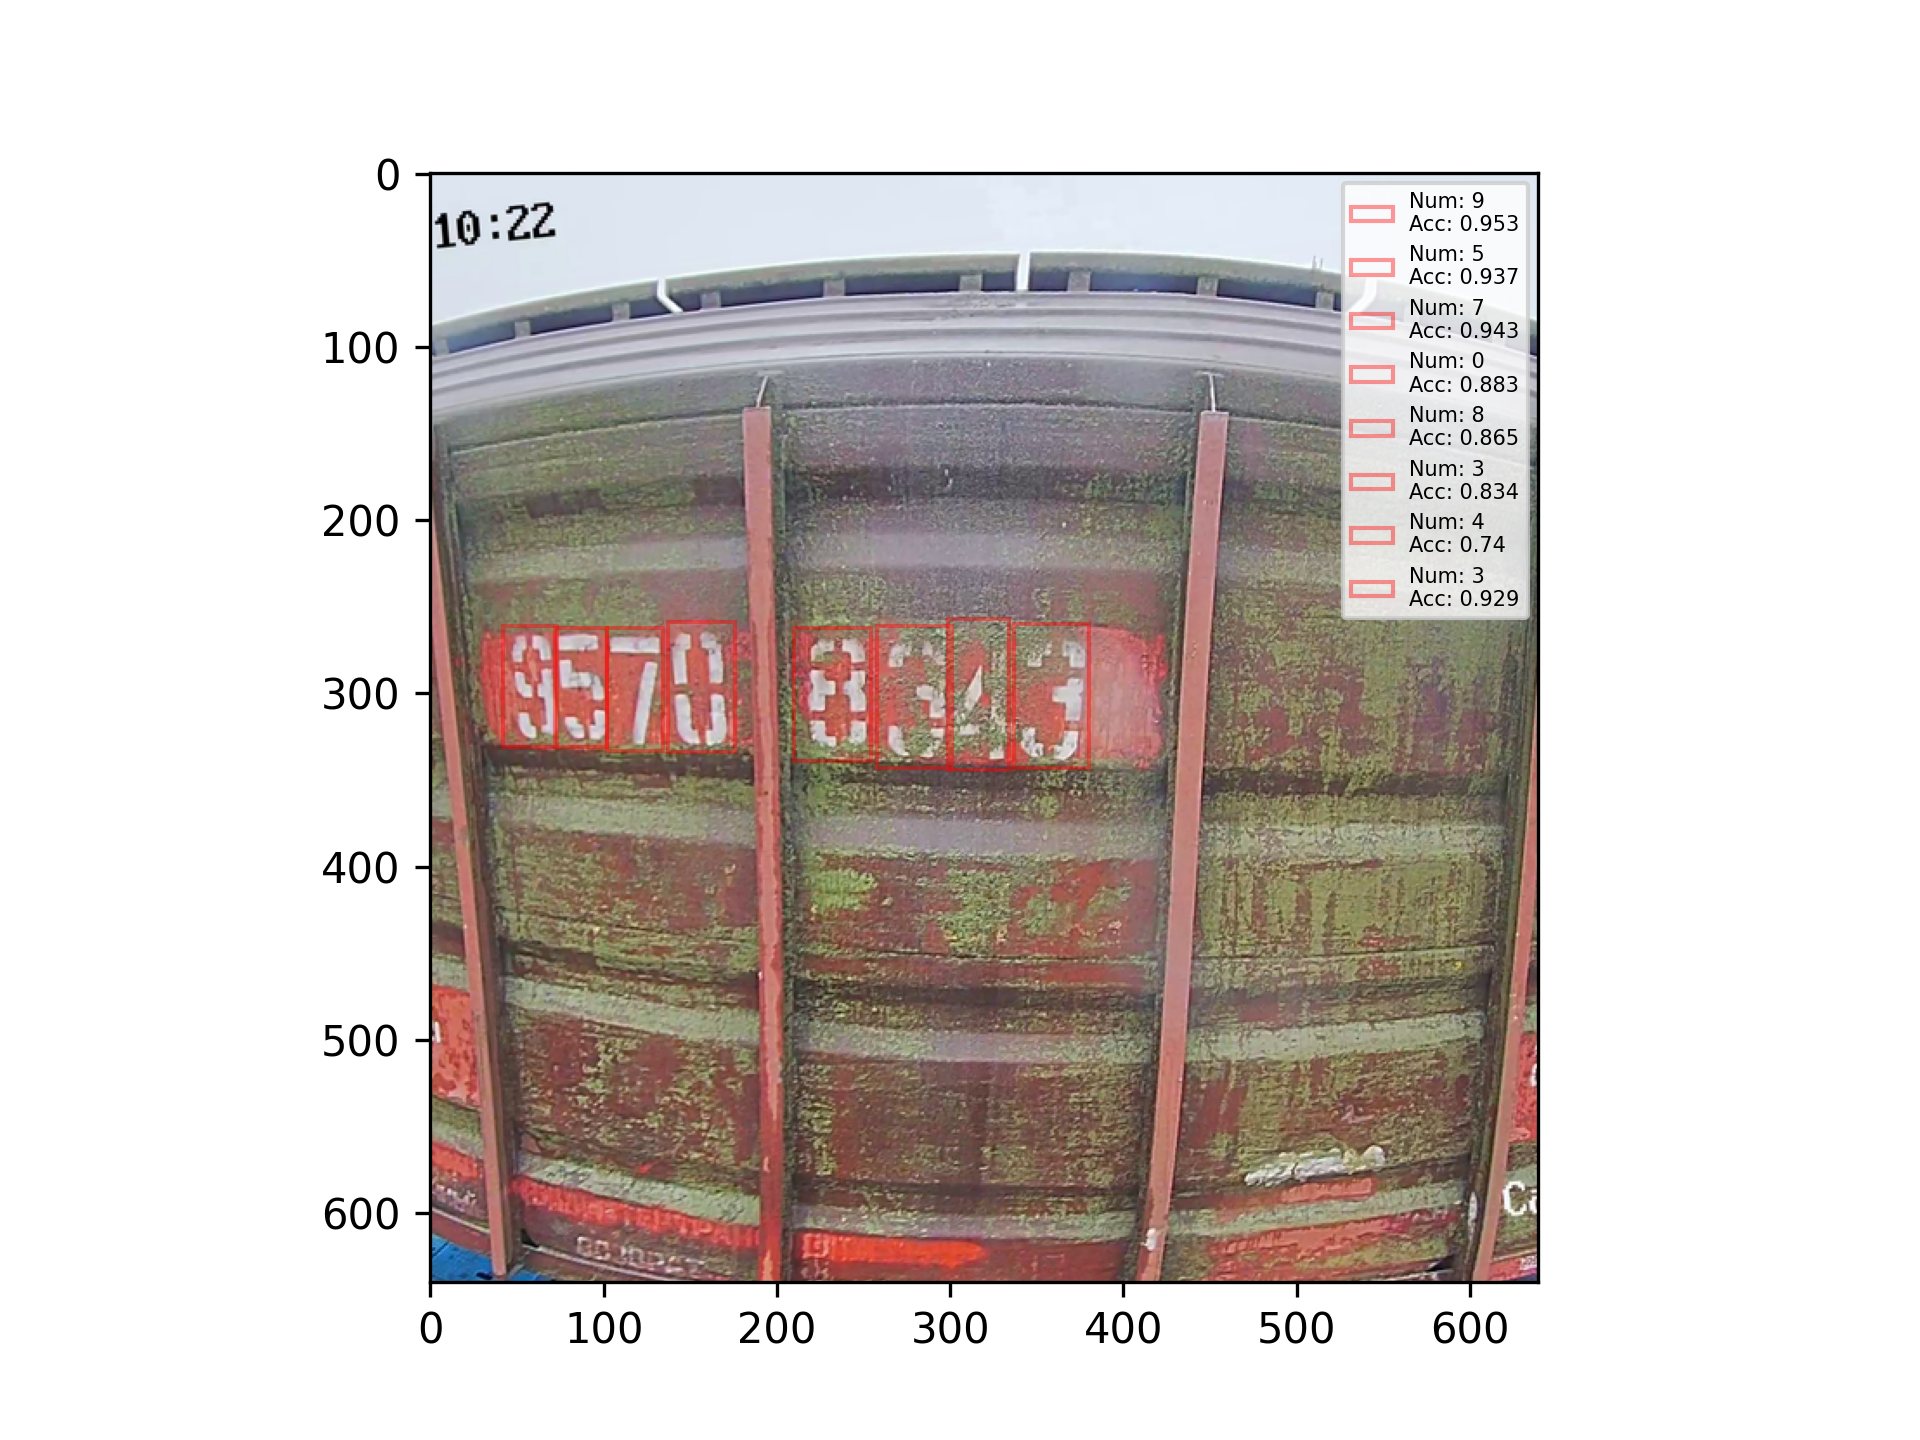
Модуль оптического считывания находит цифры номера на борту или раме вагона и оценивает уверенность по каждому символу. Если номер не читается (загрязнение, наклейки, нестандартный шрифт) — оператор вводит или правит его вручную, привязка к взвешиванию сохраняется.